


团队风采|给具身机器人装上“国产小脑”,让机器人在复杂地形上走得稳
来源: 发布时间:2026-11-09 点击量:0 次
人才是科技创新最核心的要素,更是赋能产业提质升级的关键力量。当前人形机器人产业迎来加速突破的发展浪潮,今天,让我们一起走进网络化运动控制团队。
团队依托浙江工业大学信息工程学院,由董辉教授领衔,面向人形、四足机器人赛道打造具身机器人运控“小脑”,核心技术已装进中国移动、禾川科技、上海电气、卧龙电驱、绿源电动车等龙头企业,可助力零基础客户2个月快速造出自主品牌机器人,实现具身小脑的国产化替代。
团队汇聚高水平科研骨干与产品开发力量,现有团队成员27人,拥有高层次人才4人,省级人才6人,教授6人,副教授4人,联合培养研究生8人。团队长期围绕网络化运动控制、具身智能控制等开展技术研究和成果转化工作,深度联合中国移动、禾川机器人、上海人形、绿源电动车等行业龙头研制了具身控制器、一体化关节模组、具身机器人整机等系列产品,包含游龙01人形机器人、青龙 Lite 人形机器人、龙研一号四足机器人等多款标杆产品。
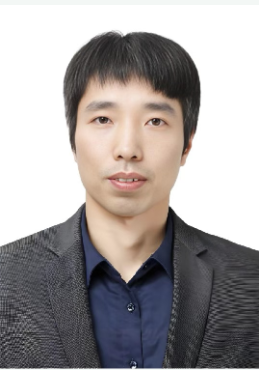
团队带头人|董辉教授
董辉,教授,高层次领军人才,浙江省更具创新力青年科技型企业家,浙江工业大学(龙游)人形机器人协同创新中心主任,全国机器人标准化技术委员会第一届人形机器人分技术委员会委员。深耕机器人运动控制领域20余年,是机器人领域的权威专家;主持工信部高质量发展专项、重点研发计划、浙江省重大基金等与省部级科研项目10余项,总经费超6000万;相关成果获浙江省科技进步一等奖、中国专利奖、中国自动化学会科技进步一等奖等省部级科技奖励共10余项,发表高水平期刊论文40余篇,授权中国发明专利70余项,获评中国自动化学会年度人物,相关成果受到中央电视台、浙江卫视等多家主流媒体报道。
四足机器人在碎石坡道步履踉跄、湿滑路面打滑失稳,人形机器人遭遇突发碰撞时易失衡倒地,这类难题的核心症结,在于运动控制鲁棒性不足。传统控制方案高度依赖精准动力学模型,难以适配未知地形与突发扰动;同时,高端运动控制核心AI芯片长期受制于人,整套控制系统高度依赖进口。为此,团队另辟全新技术路线,聚力攻坚三项关键核心技术,打造国产机器人“小脑”。
基于国产AI芯片的具身控制器研制:打破英伟达算力模块依赖,实现运动控制系统国产自主可控;
感控融合强化学习控制技术:跨越显式中间规划层,实现感知-决策-执行端到端低延迟协同,提升复杂地形泛化能力;
一体化旋转关节模组研制技术:电机-减速器-驱动器紧凑集成和结构优化设计,实现小体积、高爆发、强过载关节输出。
三招合一:就像给仿生机器人同时装上了“敏捷小脑”(具身控制器)、“强健关节”(关节模组),实现在非结构多样地形、突发扰动下依然保持“走得稳、干得准”。
团队自主孵化浙江和晖机器人技术有限公司,专注具身智能机器人运动控制系统、关节模组、伺服驱动器及具身机器人整机研发与产业化。公司现有全职人员超100人,研发硕博占比超60%,办公研发场地2000余平方米;目前公司已完成2轮数千万元融资,先后获评浙大系种子独角兽企业100强、浙江省具身智能卧龙图、中国创客大赛杭州赛区具身智能专场等荣誉。
产品与技术已服务云深处、中国移动、卧龙电驱、绿源电动车等行业龙头,打通从基础研究、关键技术攻关、核心部件研制到机器人整机验证、产业化推广的完整创新链条。
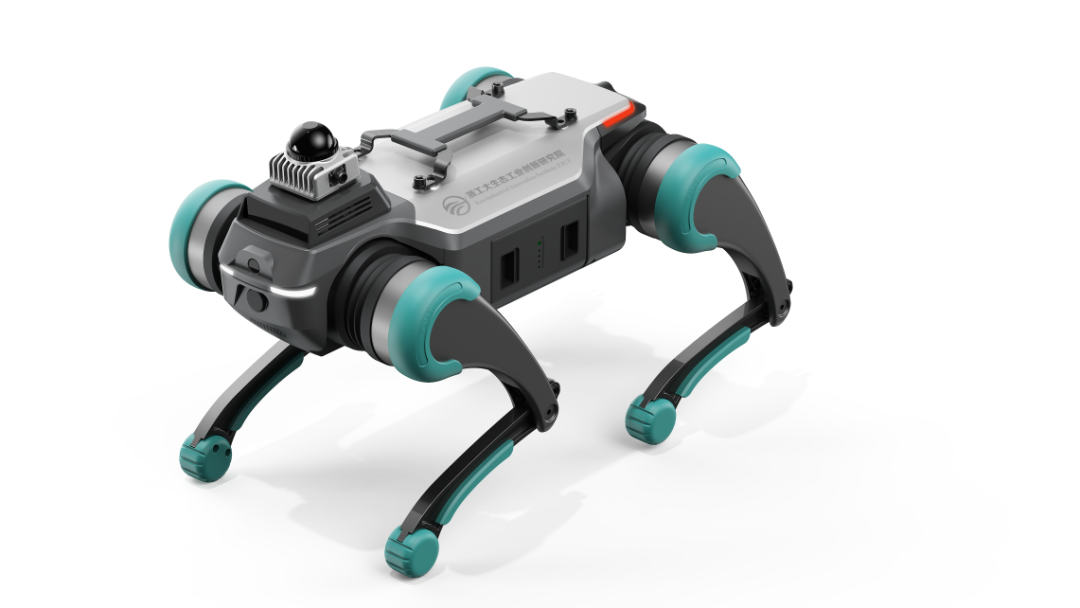
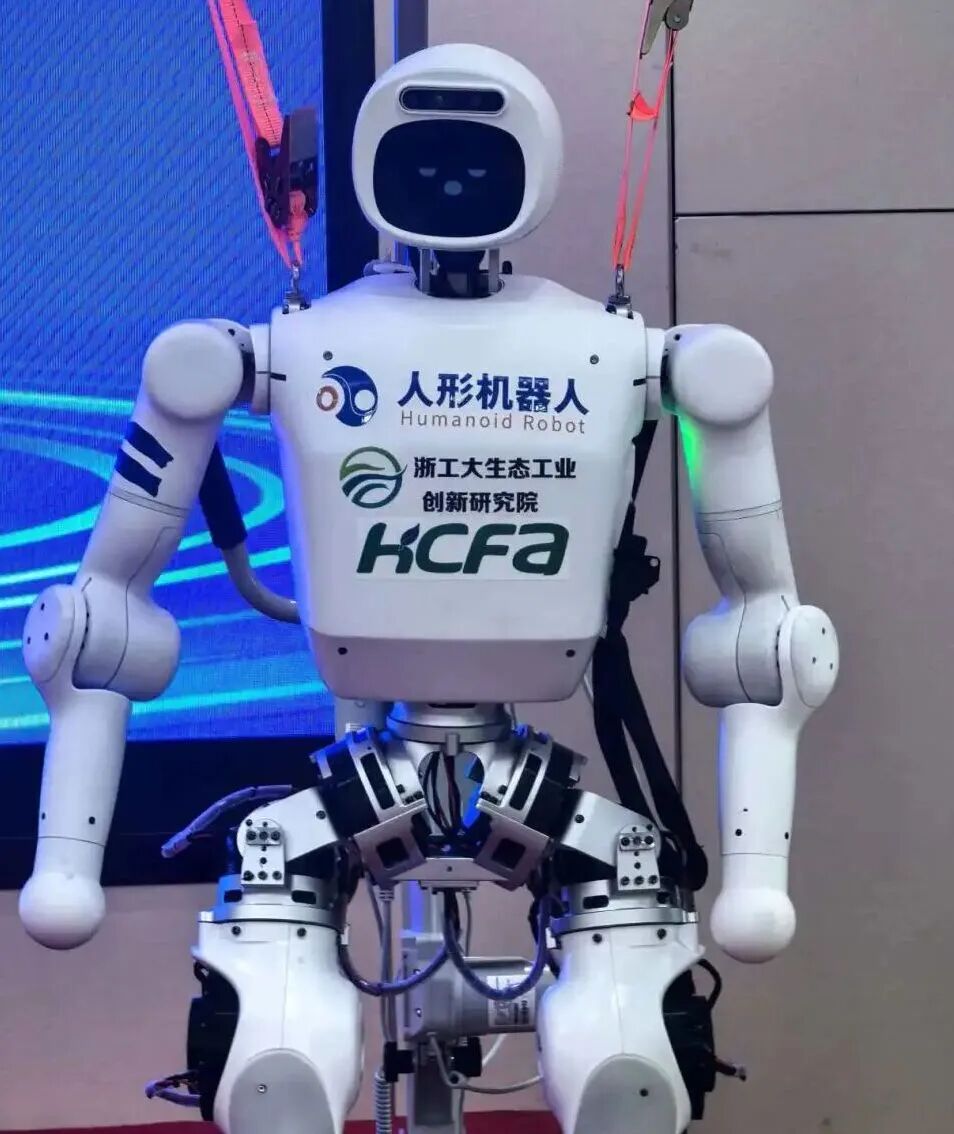
团队入驻以来,承担龙游县重大科技攻关“揭榜挂帅”项目《四足机器人整机研发及应用》项目,2026年5月团队携多款智能机器人亮相2026第二届杭州国际人形机器人与机器人技术展览会并斩获具身智能配套奖,选送成果《面向生活服务的人形机器人双臂协同操作系统》斩获2026年四省边际具身智能应用大赛创新奖。依托系列课题支撑,团队自研具身控制器已实现量产,人形机器人关节模组、四足机器人整机等样机与部件陆续完成开发,核心技术稳步推向产线。
面向新一轮科技革命与产业变革,团队将勇担高水平科技自立自强的时代使命,以具身智能赋能新质生产力发展。在底层架构上,持续突破实时控制与多关节协同的极限,打造引领行业的具身智能“硬核小脑”;在核心部件上,全面冲刺具身控制器、高爆发关节模组的规模化量产与代际升级,彻底打通核心零部件的国产化替代路径,筑牢自主可控的产业链基石;在整机应用上,推动人形与四足机器人跨越非结构化环境的“泛化鸿沟”,实现从“能用”到“好用、耐用”的跨越。同时,团队将深度联动行业龙头,依托和晖机器人等产业化载体,构建开放共赢的具身智能创新生态,致力于让中国机器人装上“最强小脑”,推动我国具身智能产业迈向全球价值链高端。
